KRTECH
연구 개발
독보적인 정밀도와 고객의 신뢰를 바탕으로 입자 가속기 기술을 선도합니다.
만성 완전 폐쇄(CTO)는 혈관이 막힌 후 한 달 뒤에 심혈관 조영술을 시행한 환자의 25%에서 관찰됩니다.
시술성공률 60-70%, 그러나 CTO 병변의 모양, 석회화 유무, 주행각도 및 길이에 따라 J-CTO≥3 이상의 병변은 30분 이내 유도철선 통과성공률 10-20%에 못미침
기존 카케터 기반 CTO 개통기술: 2차원 투영 영상을 사용 시술어렵고, 정확도는 시술자의 경험 및 감각에 의존하므로 혈관손상, 합병증등의 한계
고비용 저효율, 긴 시술시간에 따른 다량의 방사선 피폭, 조영제 과다 사용에 따른 부작용
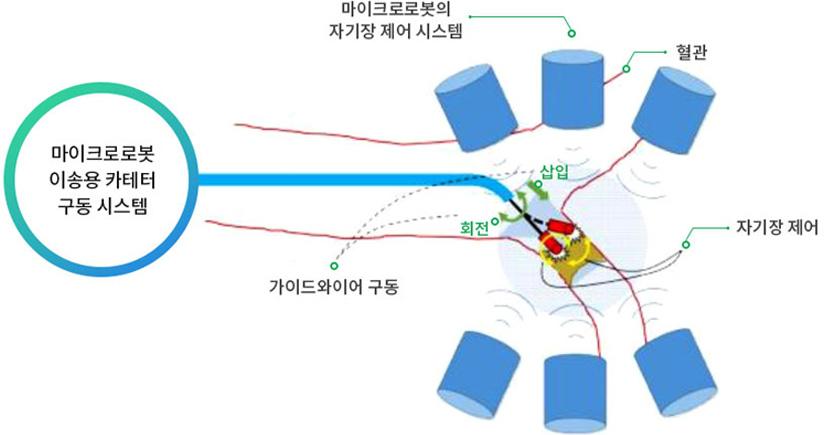
자기장 제어 시스템을 활용하는 마이크로 로봇을 사용하여 가이드 와이어를 조작하면서 혈관 막힘을 해소합니다.
자기장에 의해 제어되는 카테터 부착형 마이크로로봇 개발로 CTO 시술을 정확하고 객관적으로 수행 기존 카테터 삽입술의 한계와 문제점극복
마이크로의료로봇 시스템을 통한 Micro-Drilling 기술로 80%성공률 향상
초음파 기술 및 X-ray 영상(3차원)을 통한 영상 정보내비게이션시스템 구현과 카테터 위치 피드백 알고리즘 개발로 천공, 출혈등 합병증 감소
마이크로로봇 정밀위치/이동제어로 시술자 피폭시간 최소화
평균(300ml) 조영제 사용량 50% 이상 감소
OFFICIAL REPORT