차세대 혈관 중재 시술: 마이크로 의료 로봇과 자기장 제어의 결합
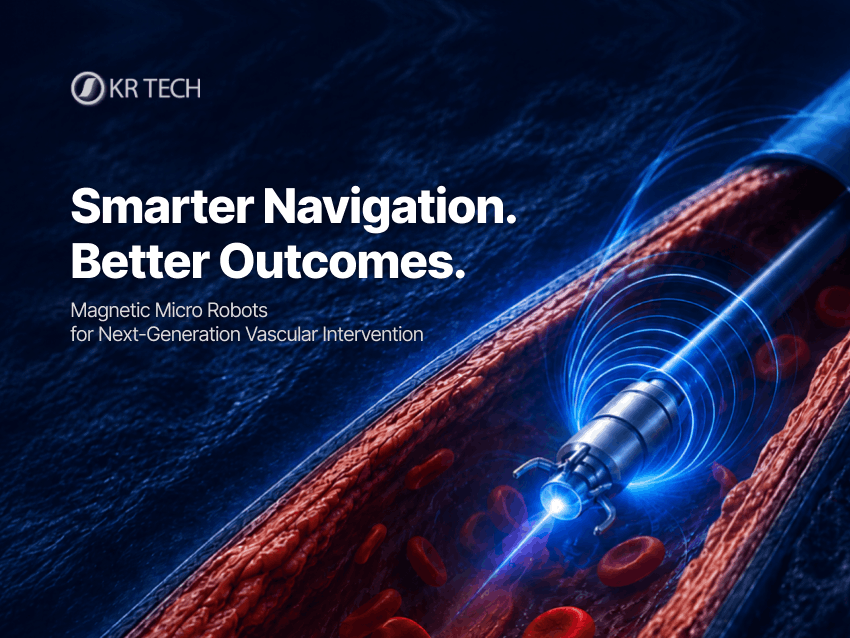
차세대 혈관 중재 시술: 마이크로 의료 로봇과 자기장 제어의 결합
심혈관 질환은 전 세계적으로 주요 사망 원인 중 하나로 꼽히며, 혈관이 완전히 막히는 만성 완전 폐쇄성 병변(CTO, Chronic Total Occlusion)은 혈관 중재 분야의 대표적인 난제로 알려져 있습니다. CTO는 혈관이 장기간에 걸쳐 석회화되거나 폐색된 상태를 의미하며, 일반적인 카테터 기반 시술만으로는 치료가 쉽지 않습니다.
최근 의료기술은 단순히 더 정교한 장비를 개발하는 수준에서 그치지 않고, 의료진의 판단과 조작을 보다 정밀하게 지원하는 방향으로 발전하고 있습니다. 금룡테크는 이러한 변화에 주목하여 산업 현장에서 축적한 정밀 자기장 제어 기술을 의료 시스템에 접목하고 있으며, 자기장 기반 마이크로 의료 로봇 플랫폼을 통해 차세대 혈관 중재 기술의 새로운 가능성을 제시하고 있습니다.
심혈관 치료의 물리적 한계
CTO 시술은 혈관 중재 분야에서도 높은 난이도를 요구하는 시술로 평가됩니다. 시술자는 가이드와이어를 이용해 폐색된 혈관을 통과해야 하지만, 실제 혈관 내부를 직접 확인할 수 없는 환경에서 제한된 영상 정보와 경험에 의존해 시술을 수행해야 합니다.
특히 병변이 길거나 석회화가 심한 경우에는 가이드와이어가 목표 경로를 벗어나거나 병변을 통과하지 못하는 상황이 발생할 수 있습니다. 시술 시간이 길어질수록 환자와 의료진의 방사선 노출 부담이 증가하고, 조영제 사용량 증가와 혈관 손상 위험 또한 높아질 수 있습니다.
이처럼 기존 카테터 기반 시술은 의료진의 숙련도에 크게 의존하며, 복잡한 병변에서는 시술의 난이도와 부담이 더욱 커집니다. 이에 따라 의료계에서는 보다 정밀하고 예측 가능한 혈관 중재 환경을 구현하기 위한 다양한 기술 연구가 진행되고 있습니다.
정밀 자기장 제어: 마이크로 의료 로봇의 핵심 엔진
금룡테크가 제시하는 디지털 의료 솔루션의 핵심은 수동 시술의 불확실성을 데이터 기반의 예측 가능한 제어 환경으로 전환하는 것입니다. 당사는 2D/3D 유한요소법(FEM) 해석을 활용한 정밀 자기장 벡터 설계 기술을 바탕으로, 체외 전자석 시스템이 체내 마이크로 의료 로봇의 움직임을 제어하는 자기장 내비게이션 기술을 연구하고 있습니다.
또한 초음파 및 3차원 X-ray 영상을 활용한 영상 정보 내비게이션 시스템과 카테터 위치 피드백 알고리즘 개발을 추진하며, 자기장 기반 마이크로 의료 로봇의 위치 제어 및 시술 보조 기술 고도화에 집중하고 있습니다.
이러한 정밀 제어 기술의 학술적 근거로는 전자기장 구동(EMA, Electromagnetic Actuation) 시스템에서 주파수 변화에 따라 발생하는 코일의 저항 및 인덕턴스 변동성을 실시간으로 보정하는 Compensation Algorithm이 있습니다. 관련 연구에서는 해당 알고리즘을 적용함으로써 자기장 기반 마이크로 로봇의 이동 정밀도를 향상시키고 보다 안정적인 해머링 운동을 구현할 수 있음을 확인하였습니다 (Jeong et al., 2015).
초정밀 구동 솔루션이 여는 새로운 가능성
금룡테크는 가이드와이어의 물리적 추진력과 선단 마이크로 의료 로봇의 자기장 조향 기능을 결합한 하이브리드 구동 메커니즘 연구를 진행하고 있습니다.
이 기술은 혈관 내부에서 마이크로 의료 로봇의 방향을 제어하고, 복잡한 혈관 구조나 폐색 구간에서도 목표 부위까지 보다 효과적으로 접근할 수 있도록 지원하는 것을 목표로 합니다.
특히 해머링 기반 터널링 메커니즘을 응용한 Micro-Drilling 기술 개발의 추진은 기존 방식으로 접근이 어려운 병변 부위에 대한 새로운 가능성을 제시하고 있습니다.
관련 연구에서는 보상 알고리즘을 적용한 전자기 구동 기반 마이크로 로봇이 혈관 팬텀 실험과 동물실험 환경에서 안정적인 이동과 폐색 구간 접근 가능성을 확인하였습니다. 또한 해머링 운동 기반의 터널링 기능을 통해 혈관 폐색 부위를 통과할 수 있는 가능성도 제시하였습니다 (Jeong et al., 2015).
이러한 연구 결과는 자기장 기반 마이크로 의료 로봇이 향후 혈관 내 내비게이션 및 치료 보조 기술로 활용될 수 있는 잠재력을 보여주고 있습니다.
금룡테크는 이를 바탕으로 자기장 기반 혈관 중재 기술 연구를 지속하며, 보다 정밀한 조향 및 위치 제어 기술 확보를 위해 노력하고 있습니다.
기술의 가치 확장: 혈관 치료 난제 솔루션
금룡테크는 산업 분야에서 축적한 정밀 자기장 제어 기술을 의료용 마이크로 로봇 플랫폼 연구개발에 적용하고 있습니다.
이를 기반으로 영상 내비게이션 기술과 정밀 제어 알고리즘을 결합한 차세대 혈관 중재 기술을 연구하며, 복잡한 혈관 환경에서도 보다 정교한 위치 제어가 가능한 솔루션 개발을 추진하고 있습니다.
이러한 제어 체계는 시술 과정에서 위치 제어 정밀도를 높이고 혈관 손상 가능성을 줄이기 위한 기술적 접근을 제공합니다.
또한 사업 목표에 따르면 Micro-Drilling 기술 적용, 시술 중 피폭시간 최소화, 조영제 사용량 감소, 출혈 및 합병증 감소 등을 통해 기존 CTO 시술의 한계를 극복하는 것을 지향하고 있습니다.
궁극적으로는 의료진의 조작 부담을 줄이고 데이터 기반의 의사결정을 지원함으로써 보다 안전하고 효율적인 혈관 중재 환경 구축에 기여하고자 합니다.
차세대 혈관 치료의 표준: 금룡테크의 지향점
혈관 중재 시술은 앞으로 더욱 정밀하고 데이터 중심적인 방향으로 발전할 것으로 예상됩니다. 의료진의 경험과 숙련도에 의존하던 기존 방식에서 벗어나 정밀 센서, 영상 기술, 지능형 제어 기술이 결합된 새로운 시술 환경이 요구되고 있습니다.
금룡테크는 자기장 제어 기술과 마이크로 의료 로봇의 융합을 통해 이러한 변화에 대응하고 있습니다. 당사의 목표는 혈관 중재 시술의 안전성과 예측 가능성을 높이고, 의료진이 보다 효율적으로 시술을 수행할 수 있는 환경을 제공하는 것입니다.
앞으로 금룡테크는 정밀 자기장 제어 기술을 기반으로 차세대 혈관 중재 플랫폼 개발을 지속하며, 의료 현장의 신뢰를 확보하는 동시에 글로벌 자기장 솔루션 기업으로 성장해 나갈 것입니다.
참고문헌
Jeong, S., et al. (2015). “Therapeutic Intravascular Microrobot through Compensation of Resistance and Mutual Inductance in Electromagnetic Actuation System.” International Journal of Control, Automation and Systems, 13(6), 1466-1473.
Jeong, S., et al.
.
Therapeutic Intravascular Microrobot through Compensation of Resistance and Mutual Inductance in Electromagnetic Actuation System.
International Journal of Control, Automation and Systems,
13(6), 1466-1473.